
Convertidores analógico-digital
ADC SAR: cómo funcionan las aproximaciones sucesivas
Doce preguntas de sí o no, y cada una tiene que estabilizarse antes de la siguiente.
- Lección 2 de 2
- Avanzado
Dale un microsegundo a un convertidor de aproximaciones sucesivas y no medirá tu señal durante un microsegundo. Hace una foto en unas pocas decenas de nanosegundos, se desconecta por completo de tu circuito y después gasta el resto del tiempo interrogando a esa foto con una secuencia de preguntas de sí o no.
Casi todo lo sorprendente de un SAR sale de esa separación. La entrada se comporta de una manera mientras muestrea y de otra completamente distinta mientras convierte.
Respuesta rápida. Un SAR hace una búsqueda binaria. Compara la muestra con la mitad de la referencia, anota si está por encima o por debajo, después con un cuarto, con un octavo, y así una comparación por bit. Doce bits son exactamente doce decisiones, y cada una tiene que estabilizarse antes de que empiece la siguiente. La entrada sólo está conectada a tu circuito durante la ventana de adquisición del principio.
La búsqueda binaria
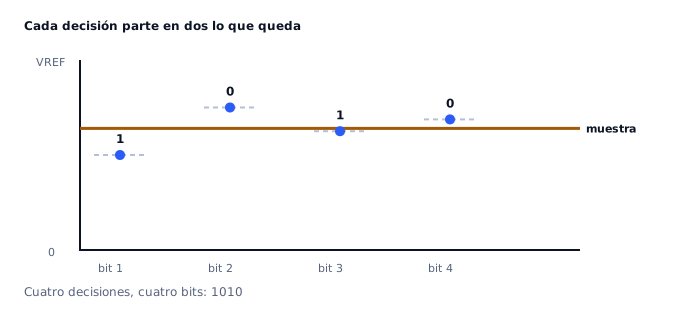
La figura sigue cuatro bits de una conversión. La primera decisión pregunta si la muestra está por encima o por debajo de media referencia, lo que parte el rango en dos. La segunda parte la mitad que queda. Cada decisión divide por dos la incertidumbre, así que después de N decisiones la incertidumbre es el rango entre 2 elevado a N, que es un LSB.
Por eso un SAR necesita exactamente una comparación por bit, y por eso su tiempo de conversión crece de forma lineal con la resolución y no exponencial. Y también por eso cada bit de más cuesta otro tanto de tiempo: la decisión duodécima tarda lo mismo que la primera.
Es una matriz de condensadores, no una escalera de resistencias
El dibujo de manual de un SAR enseña un DAC y un comparador. Casi todas las piezas reales implementan ese DAC como una matriz de condensadores ponderados en binario que hace dos trabajos: es a la vez el condensador de muestreo y el convertidor digital-analógico.
Durante la adquisición, todos los condensadores de la matriz se conectan a la entrada y se cargan a la tensión de entrada. Al tomar la muestra, el interruptor de entrada se abre y la matriz retiene esa carga. La conversión avanza conmutando condensadores concretos entre la referencia y masa, lo que redistribuye la carga almacenada y mueve la entrada del comparador en una cantidad calculada. El comparador dice hacia dónde se movió, y eso es el bit.
Tres consecuencias que le importan al circuito de fuera:
- La capacidad de entrada es real y conmuta. La matriz hay que cargarla
desde tu circuito al principio de cada conversión. La lección 5 calcula qué cuesta eso.
- La referencia está en el camino de la señal, no es sólo un parámetro.
Cada decisión conecta condensadores a la referencia, así que la referencia entrega carga durante la conversión y tiene que recuperarse entre decisiones. De lo que eso exige trata la lección 7.
- No promedia nada. La salida es la medida de un instante. Todo el ruido
presente durante la ventana de adquisición está en la respuesta a plena fuerza, que es justo lo contrario de lo que hace un sigma-delta.
El presupuesto de tiempo
Una conversión tiene dos partes, y compiten:
| Fase | Qué pasa | Qué necesita |
|---|---|---|
| Adquisición | interruptor cerrado, la matriz se carga a la entrada | la fuente tiene que estabilizar la matriz a medio LSB |
| Conversión | interruptor abierto, N comparaciones | cada decisión tiene que estabilizarse antes de la siguiente |
Para el convertidor de 12 bits de este curso, supón que la hoja permite 300 ns de adquisición. Estabilizar a medio LSB de 12 bits es estabilizar a una parte entre 2 elevado a 13:
n = ln(2^13) = 9,01 constantes de tiempo
τ ≤ 300 ns / 9,01 = 33,3 ns
Treinta y tres nanosegundos de RC, para todo lo que haya entre tu amplificador y la matriz. Ese único número es toda la restricción de diseño de la lección 6, y es por lo que el reflejo evidente de poner un condensador de filtro grande en la entrada del ADC da problemas en vez de resolverlos.
Fíjate de dónde salió el 9,01: estabilizar a medio LSB de un convertidor de N bits pide del orden de ln(2^(N+1)) constantes de tiempo, que son aproximadamente 0,69 × (N + 1). Una pieza de 16 bits pide unas 11,8; una de 10 bits, unas 7,6. Más bits cuesta más tiempo de establecimiento aunque no cambie nada más.
En qué es bueno y en qué no
Los SAR ocupan un sitio concreto:
- Una conversión, una respuesta, sin latencia. El resultado corresponde a
un instante conocido y llega en seguida. Eso es lo que los hace la opción por defecto en lazos de control y en medida multiplexada.
- Fáciles de multiplexar. Como cada conversión es independiente, se puede
cambiar de canal entre conversiones. Un sigma-delta no puede hacerlo sin tirar resultados mientras su filtro se vuelve a llenar.
- La resolución tiene un techo práctico. La matriz de condensadores tiene
que estar apareada a la resolución que quieres, y aparear se encarece deprisa por encima de dieciséis o dieciocho bits.
- No promedia por ti. Si quieres menos ruido tienes que sobremuestrear y
promediar en software, y entonces has renunciado a la ventaja de latencia por la que viniste.
Ese último par es el intercambio del que trata la lección siguiente.
El fallo que parece ruido
Cuando un SAR da lecturas que saltan mucho más de un código, el instinto es culpar al ruido. A menudo la causa real es que la ventana de adquisición no daba para que la matriz se cargase, así que cada conversión parte de un resto ligeramente distinto de la anterior.
La pista es que el error depende de cuál fue el canal o la muestra anterior. Un sistema multiplexado que lee un canal de 0 V justo después de uno de 3 V, con una entrada que no se estabiliza, leerá el de 0 V por encima. Cambia el orden y el error cambia. El ruido no se comporta así.
Qué viene después
La lección 3 toma la otra arquitectura común, la que resuelve el problema del ruido gastando tiempo, y explica exactamente qué compra ese tiempo y qué cuesta.
Fuentes y lecturas
- Microchip: AN246 Driving the Analog Inputs of a SAR A/D Converter — nota de aplicación, la matriz de redistribución de carga, el condensador de muestreo y la resistencia de fuente que lo carga.
- Texas Instruments: Understanding Data Converters (SLAA013) — informe de aplicación, el algoritmo de aproximaciones sucesivas y su sitio entre las arquitecturas.
- Texas Instruments: A Glossary of Analog-to-Digital Specifications and Performance Measures (SBAA147) — informe de aplicación, tiempo de adquisición, tiempo de conversión y las especificaciones que los acotan.
- Microchip: AN693 Understanding A/D Converter Performance Specifications — nota de aplicación, los errores de continua que arrastra un SAR y a cuáles llega la calibración.